Loading...
Searching...
No Matches
rclc_action_server_rclc_state_t Struct Reference
#include <nros_generated.h>
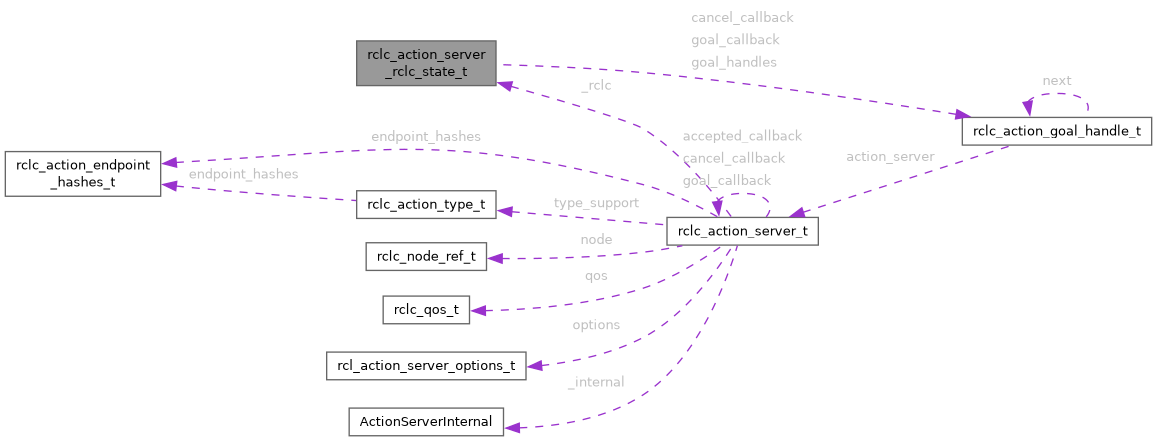
Collaboration diagram for rclc_action_server_rclc_state_t:
Data Fields | |
| rclc_action_server_handle_cancel_callback_t | cancel_callback |
| void * | context |
| rclc_action_server_handle_goal_callback_t | goal_callback |
| struct rclc_action_goal_handle_t | goal_handles [4] |
| size_t | goal_request_size |
| uint8_t * | goal_requests |
| size_t | handles_number |
Detailed Description
The rclc registration's state, inside the server (phase-515 C4b).
Field Documentation
◆ cancel_callback
| rclc_action_server_handle_cancel_callback_t rclc_action_server_rclc_state_t::cancel_callback |
rclc's cancel callback.
◆ context
| void* rclc_action_server_rclc_state_t::context |
The context both receive.
◆ goal_callback
| rclc_action_server_handle_goal_callback_t rclc_action_server_rclc_state_t::goal_callback |
rclc's goal callback.
◆ goal_handles
| struct rclc_action_goal_handle_t rclc_action_server_rclc_state_t::goal_handles[4] |
The goal handles.
◆ goal_request_size
| size_t rclc_action_server_rclc_state_t::goal_request_size |
Its element size.
◆ goal_requests
| uint8_t* rclc_action_server_rclc_state_t::goal_requests |
The caller's <Action>_SendGoal_Request array.
◆ handles_number
| size_t rclc_action_server_rclc_state_t::handles_number |
How many goal handles the registration asked for.
The documentation for this struct was generated from the following file:
- include/rclc/detail/nros_generated.h
