#include <rclc_parameter.h>
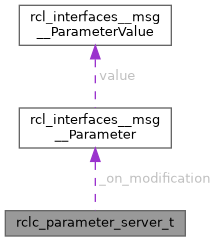
Collaboration diagram for rclc_parameter_server_t:
Data Fields | |
| void * | _context |
| void * | _executor |
| bool | _has_hook |
| uint16_t | _hook |
| bool | _initialized |
| bool | _low_mem_mode |
| size_t | _max_params |
| uint8_t | _node_id |
| bool | _notify_changed_over_dds |
| bool | _on_callback |
| rclc_parameter_callback_t | _on_modification |
Detailed Description
The server HANDLE. Its members are not rclc's (rclc's hold the parameter list; ours is in the executor), so treat it as opaque. Zero-initialise it before init, and keep it at one address until rclc_parameter_server_fini.
Field Documentation
◆ _context
| void* rclc_parameter_server_t::_context |
◆ _executor
| void* rclc_parameter_server_t::_executor |
◆ _has_hook
| bool rclc_parameter_server_t::_has_hook |
◆ _hook
| uint16_t rclc_parameter_server_t::_hook |
◆ _initialized
| bool rclc_parameter_server_t::_initialized |
◆ _low_mem_mode
| bool rclc_parameter_server_t::_low_mem_mode |
◆ _max_params
| size_t rclc_parameter_server_t::_max_params |
◆ _node_id
| uint8_t rclc_parameter_server_t::_node_id |
◆ _notify_changed_over_dds
| bool rclc_parameter_server_t::_notify_changed_over_dds |
◆ _on_callback
| bool rclc_parameter_server_t::_on_callback |
◆ _on_modification
| rclc_parameter_callback_t rclc_parameter_server_t::_on_modification |
The documentation for this struct was generated from the following file:
- include/rclc_parameter/rclc_parameter.h
